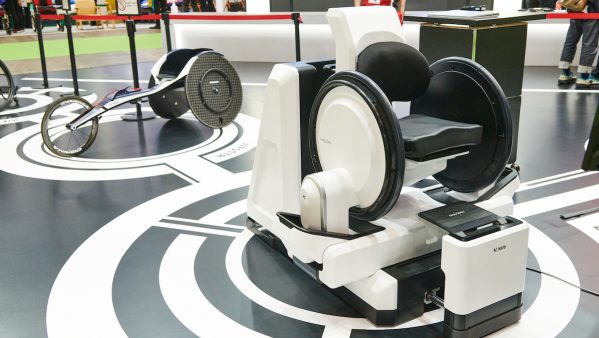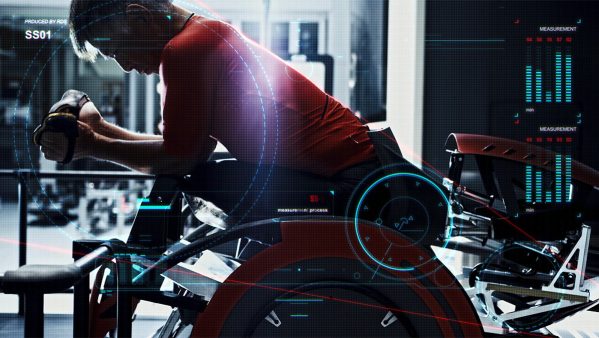


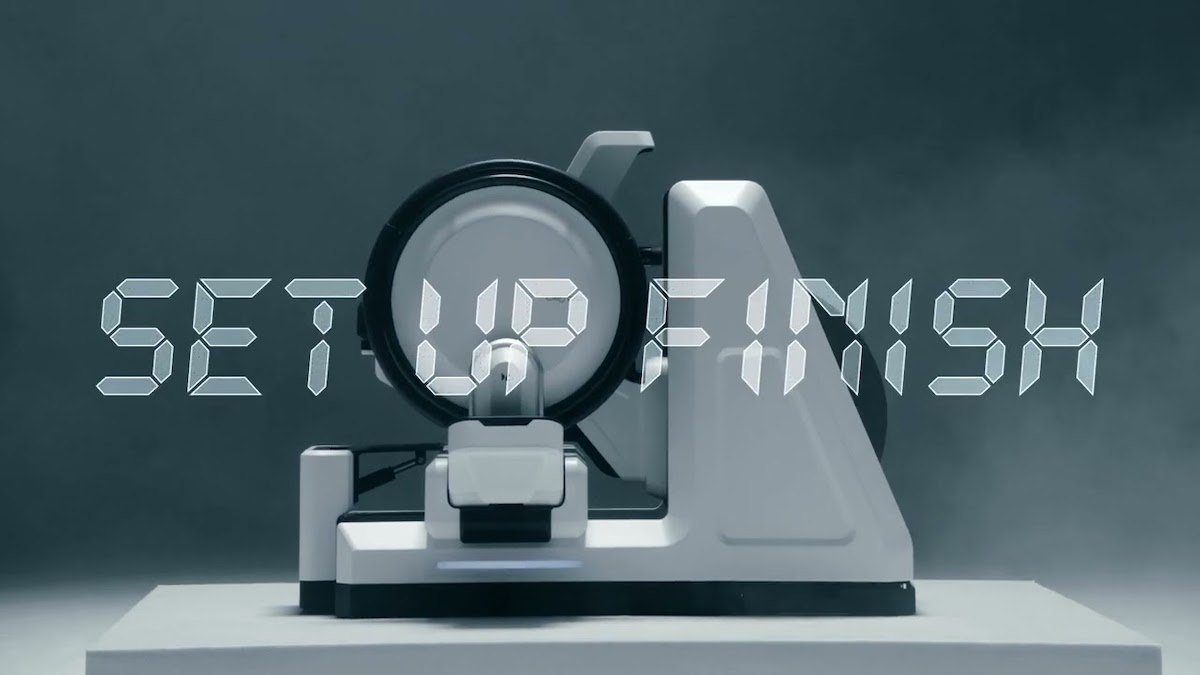

2019年、株式会社RDSが発表した車いすシーティングシミュレータロボット『SS01』は、国立障害者リハビリテーションセンター研究所、千葉工業大学未来ロボット技術研究センター(fuRo)、そしてパラアスリート・伊藤智也氏とともに研究を重ねた末に誕生した画期的なプロダクトだった。それから3年後の2022年、アップデート版として発表された『bespo(べスポ)』は、よりコンパクトでスタイリッシュになり、車いすユーザーのトルク(車輪を回す力)や重心位置の計測精度も圧倒的にアップ。加えて、さらに効率的に計測結果の活用もできるようになり、ユーザー各々のシーティングポジションの最適解を導きやすくなった。今後、『bespo』は、車いすユーザーのQOLをどのように向上させるのか?
シーティングシミュレータは、
さらなる高次元化を果たした
車いすを日常使いするユーザーのQOLは、シーティングポジションが適切か否かで大きく変わってくる。長きにわたりその数値的な追求や可視化、データベース構築の実現はとても難しいと考えられていた。そんな状況を打破してユーザーのパフォーマンスを最大化すべく、RDSが開発したシーティングシミュレータ、それが『SS01』だった。適切なシーティングポジションは、理想的な座位姿勢、漕ぎやすさ、転倒のしにくさ、褥瘡(じょくそう)の防止などと直結している。それを数値的に割り出し、ひいてはユーザーのQOLを向上させるのがシミュレータの大きな役割だ。
『SS01』は、それを具現化したことで話題となったが、『bespo』は、さらに高次元でシーティングの最適解を導き出すことを可能にした。
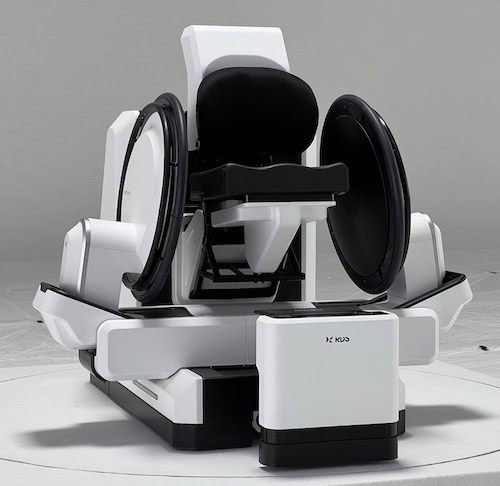
RDSが得意とするフィーチャリスティックなプロダクトデザインは継承され、さらに進化を遂げた。
クラウドデータベースや
解析システムと連携が可能
まず、日常用車いすと同様に、足を車いすの内側に引き込むシーティングが可能になったことは大きな進化だ。それにより胸椎損傷、頚椎損傷者も負担なく計測できるようになった。
また、身体の重心位置、そして左右それぞれの車輪回転スピードとトルクの計測精度が上がったことで、より最適なシーティングポジションを導き出すことが可能になった。よりリアルな漕ぎ心地を再現する新開発の回転負荷システムで、現実に近い走行シミュレーションができるのも大きな特徴だ。
そしてなにより、『bespo』の強みとも言えるポイントが、クラウドデータベース及び解析システムと連携することだろう。計測したデータは、クラウドデータベース上で集約され、体格や障がいの度合いとシーティングの関係をAIが解析し、より高い精度でマッチングしたシーティングポジションを提示できるのだ。『bespo』に座って計測しながら結果を確認し、即座に調整。最適解がワンストップで、そして短時間で判明する。ユーザーにも介助者にも、負担が少ない点も特筆すべきだろう。
また、とくにリハビリをはじめて間もないユーザーに有効な回転アシスト機能も搭載していることから、シーティングシミュレートはもちろん、障がいの状況に応じた幅広いリハビリやトレーニングとしての活用も期待できる。もちろん、パラアスリートのように競技成績の向上を見据えたトレーニングにも対応する。
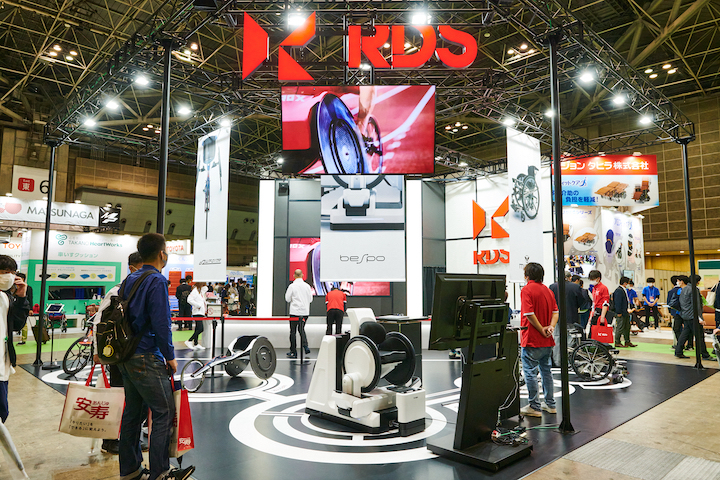
『bespo』は国際福祉機器展2022にてお披露目され、話題を集めた。
よりスタイリッシュに、お手軽に、
ユーザーのQOLを向上させる
なお、『bespo』の開発は、『SS01』同様、RDSと国立障害者リハビリテーションセンター研究所、およびfuRoとの共同研究によるものだ。
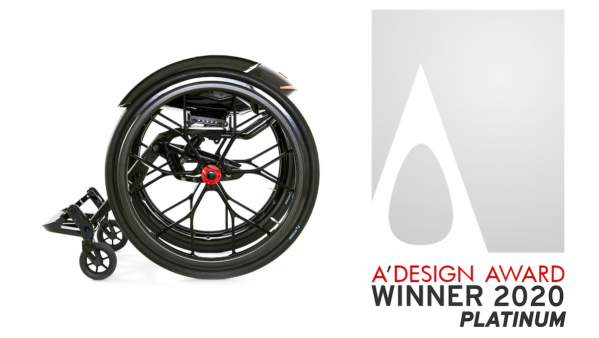
イタリアのA’ Design Awardやグッドデザイン賞を受賞したフューチャリスティックなデザインはさらに洗練されただけでなく、大きさもコンパクトに改良された。今後、リハビリ施設や病院でも導入しやすいように配慮したという。何より、ユーザーが実際に座って車いすの座面や車輪の配置を電動で動かしながら、角度や寸法を微調整できるというお手軽さは、大きな魅力だと言える。
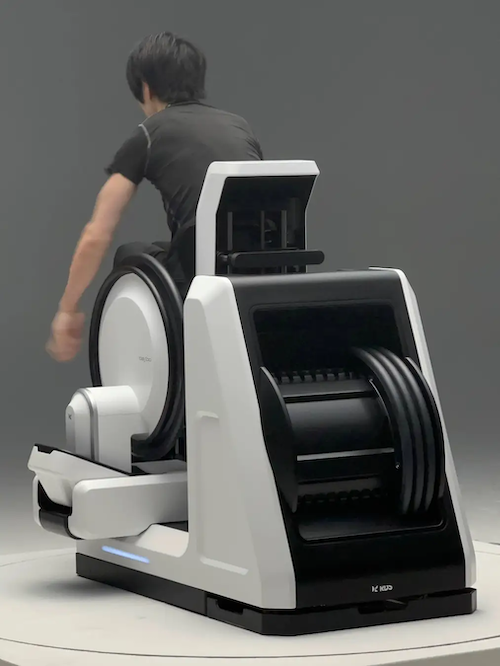
『SS01』よりもコンパクトになった『bespo』。後方に3セット分のハンドリムが付属しているのも特徴だ。
『SS01』から『bespo』へと橋渡しされたシーティングポジションのシミュレート技術は、間違いなく大きな進歩を遂げた。今後、ひとり一人異なる車いすユーザーのニーズにきめ細かく対応し、シーティングポジションの最適解が簡単に導き出せるようになれば、QOLの向上はより目覚ましいものになるに違いない。
関連記事を読む


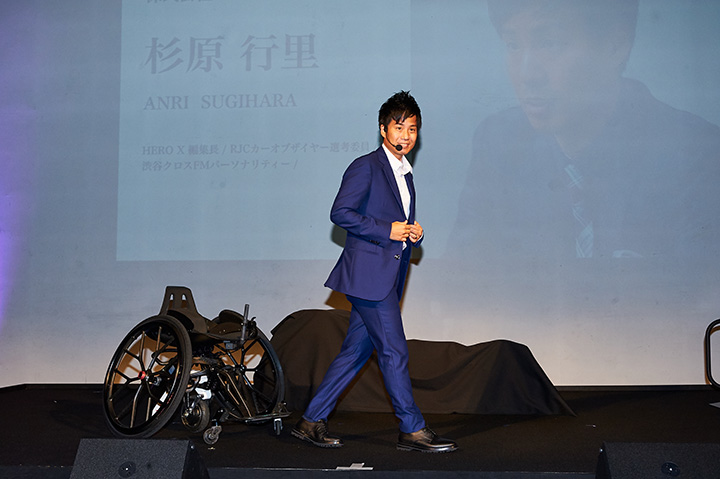
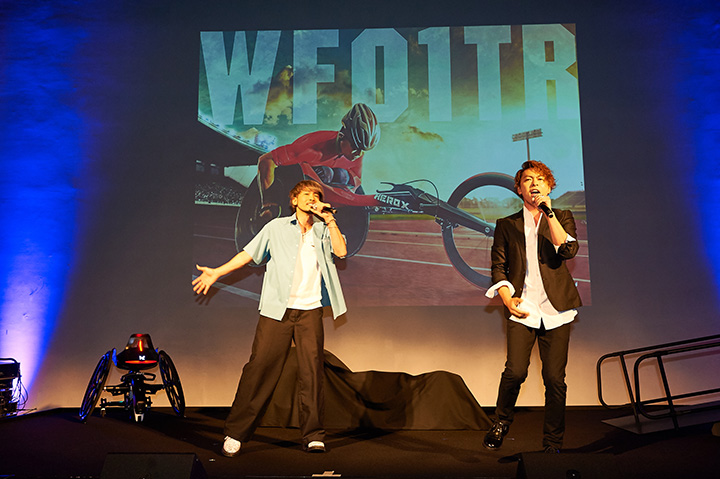
 「アスリートと対等な立ち位置で開発を進めるためには、共通のコミュニケーションツールが必要だったんです。そのために、モーションキャプチャーやハイスピードカメラ、フォースプレートなどを使って伊藤選手の体を隅々まで解析していきました。伊藤さんが語る、“硬い” や “痛い” といった抽象的な表現を、すべて数値化して可視化していったんです」と杉原。
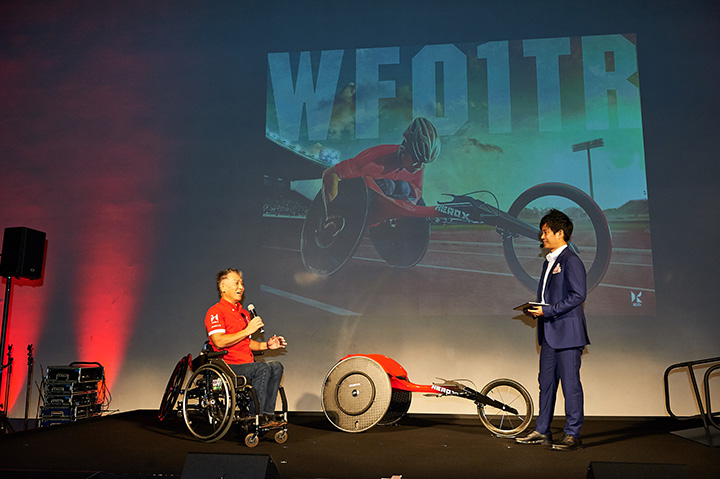 「先月、びっくるするほどのタイムが出たんです。しかも、通常は400mを全力疾走すると息も絶え絶え、なのに、そのときはゴール直後にスタッフと喋ることもできた。というのも、自分の感覚としては全然漕いでいなかったから。そんな風に、走りと感覚があまりにも一致しないから、軽く落ち込んだほどなんです。いまは、このマシーンをいかに早く走らせられるかだけを考えています。そして、最終的には皆さんが想像している通りの結果を出したい」と、伊藤選手は力強く語った。
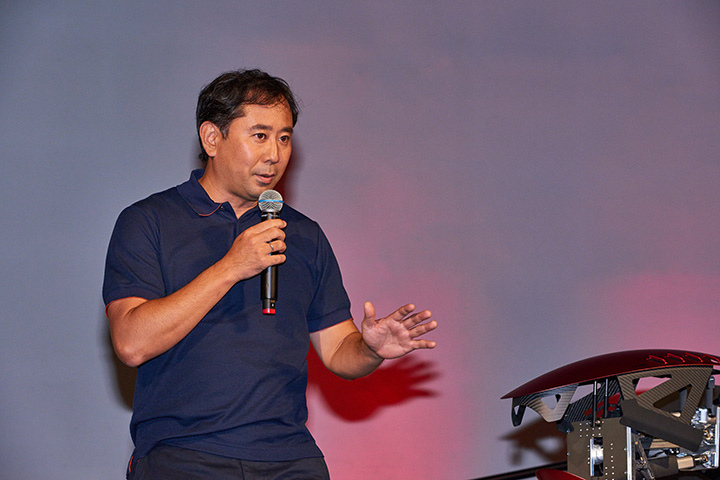 「『SS01』を開発するにあたっては、ロボットの技術が3つ投入されています。ひとつは、モーター制御による姿勢変更。このマシーンには15箇所の可動部分があり、ロボットで例えると15の関節を持ったものといえます。二つ目は計測技術。トルク制御の技術を使い、重心の位置、車輪のスピード、そこにどれくらいの力が加わっているのかなどを計測しています。最後にホイール負荷制御。こちらもモーターによってホイールの負荷を動的に制御しています。それらを駆使することで、リアルタイムにダイナミックな計測ができる。我々からすると、『SS01』はまさにロボットです」と清水氏。
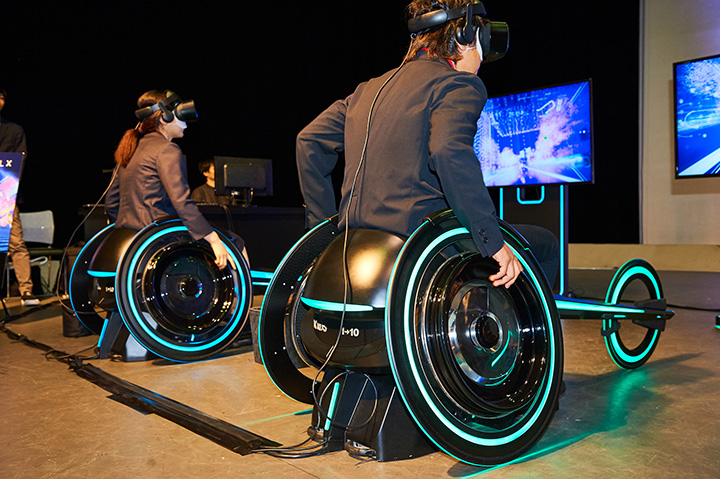
 「リアルという意味では、新宿・渋谷・東京駅・お台場レインボーブリッジで車を走らせデータを計測。仮想空間に本物の街を再現しています。高低差もついており、上り坂になればハンドルが重くなり、下りになれば軽くなる。そのためのトルクチェンジャーは、fuRoさんの協力のもと導入しています」と澤邊氏。
 「F1でもなんでも、最高峰のテクノロジーで培われたものが生活に落とし込まれ、QOLの向上に役立ってきました。私たちは、車いすレーサー『WF01TR』で培った技術を、どのように皆さんの生活に落とし込んでいくかを課題にしています。金メダルだけが目的ではないんです。さらには、多くの方が “自分ごと化” できるよう、『SS01』のようなパーソナライズの量産化を今後も進めていきます」と杉原が語り、発表会は終了となった。